Holo4:汎用コンピュータ使用エージェントの実現
Holo4 は Hcompany が提供する汎用 computer-use agent で、Léonard Benedetti、Tony Wu などのチームによって開発されました。
日本語
コピー
 Holo4 は新しい agentic モデルシリーズで、27B dense と 35B-A3B Mixture of Experts の2つの規模を用意している。どちらも H Models API で利用可能だ。あわせて Holotron 3 の更新版である Holotron4 Nano も公開した。
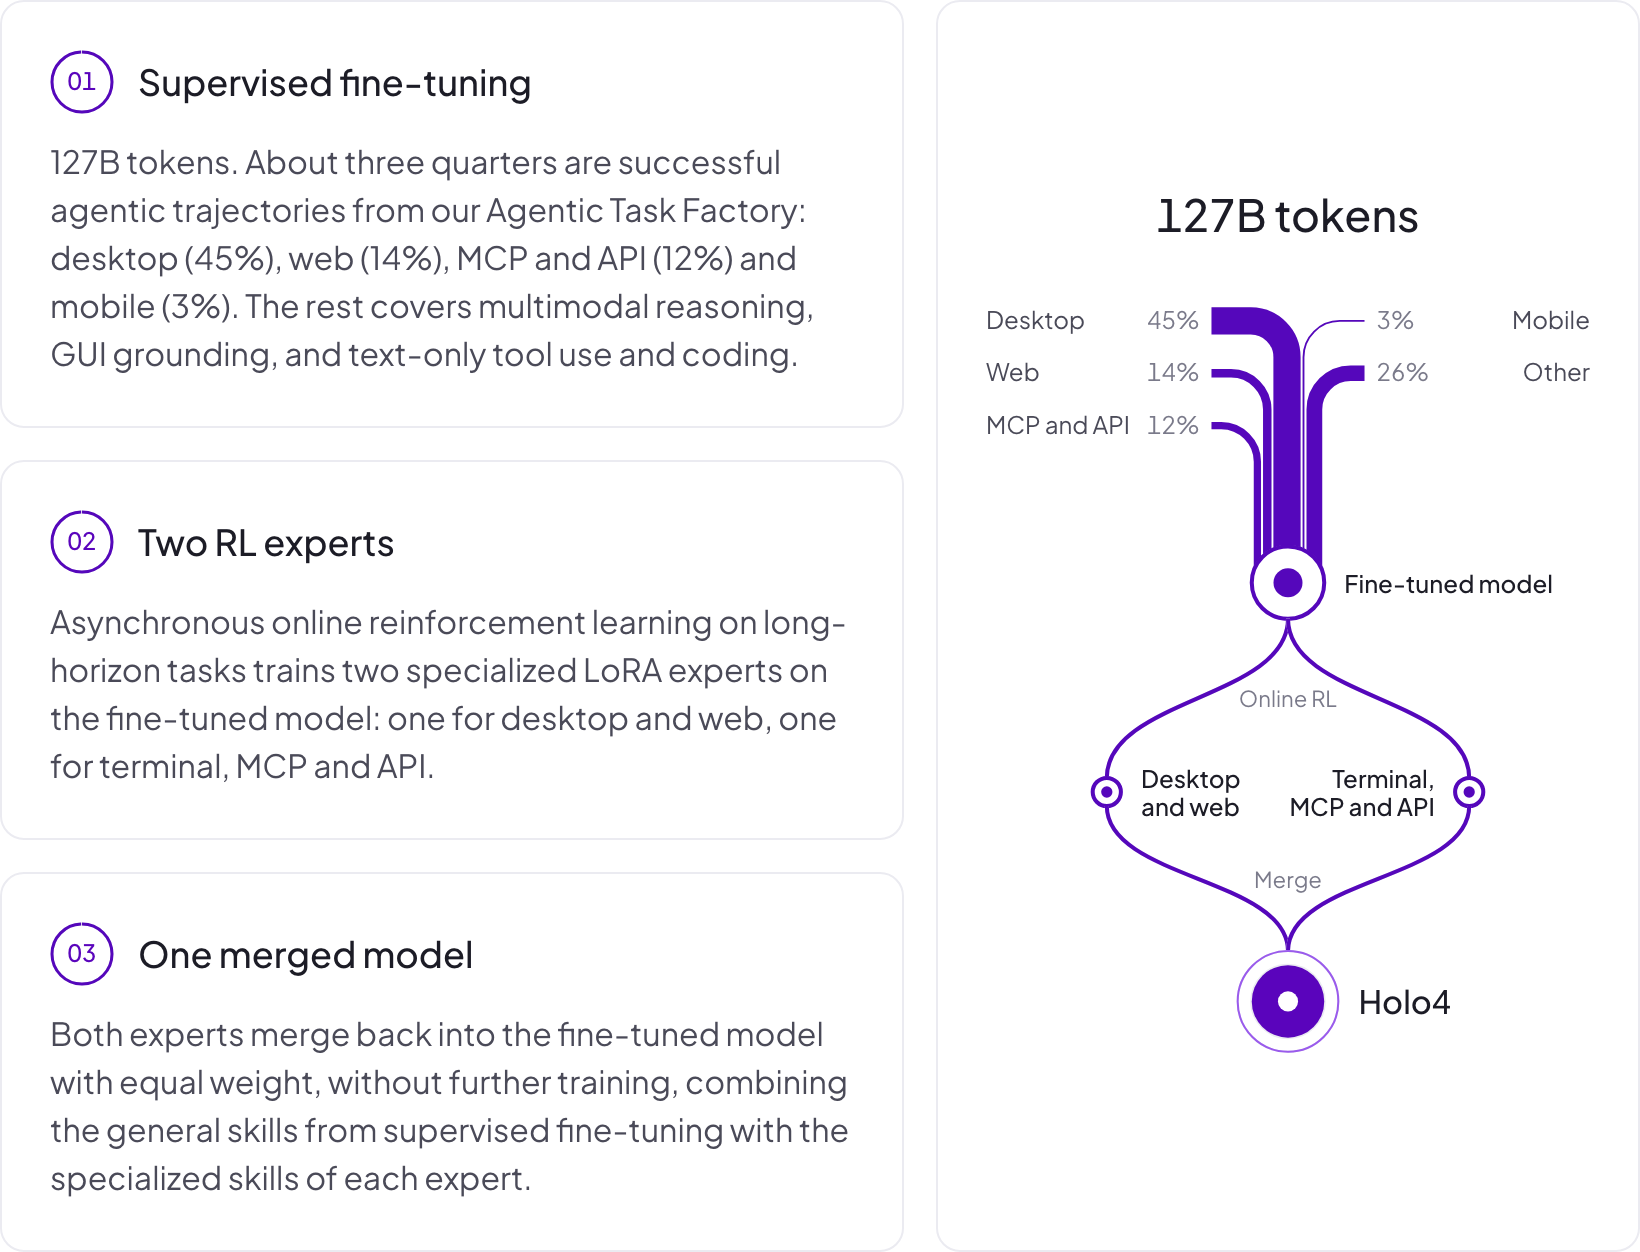
Holo4 はこれまでのモデルを土台に、使えるインターフェースなら何でも通してソフトウェアとやり取りできる:GUI、コード、MCP、API。学術ベンチマークでも悪くない成績を出すが、実際の業務ワークフローに合わせて作った。学習には教師あり学習と強化学習を使い、多数の環境とタスクをカバーしている。その一部は自社の Agentic Task Factory が生成したものだ。
すぐに始める:
- 🤖 モデル:Holo4-27B | Holo4-35B-A3B | Holotron4 Nano
- 🗂️ フルコレクション(FP16、FP8、GGUF):Holo4
- 🎞️ trajectory:ビューア | データセット
- ⚡ H Models API:クイックスタート
- 📝 ブログ全文:hcompany.ai/newsroom/holo4
あらゆる操作インターフェースのために作られたモデル
Holo4 は画面上でクリックし、入力し、自分でコードを書いて実行し、MCP や API ツールを呼び出すこともできる。そのタスクに合った手段を選ぶ。大半の agentic モデルはひとつの操作インターフェースだけを想定して訓練されている。GUI 中心のモデルは画面を離れると何も見えず、ツール呼び出しを好むモデルは API のないアプリを前にすると手も足も出ない。実際の仕事はそう都合よく分かれていない。業務タスクはたいてい、複数の手段を組み合わせて初めて片付く。
Holo4 はデスクトップ、ウェブ、Android、コードサンドボックスで動き、業務 API にもつながる。どの場面でも同じモデルで、呼び出し方も変わらない。プラットフォームごとに別のモデルを選ぶ必要はない。
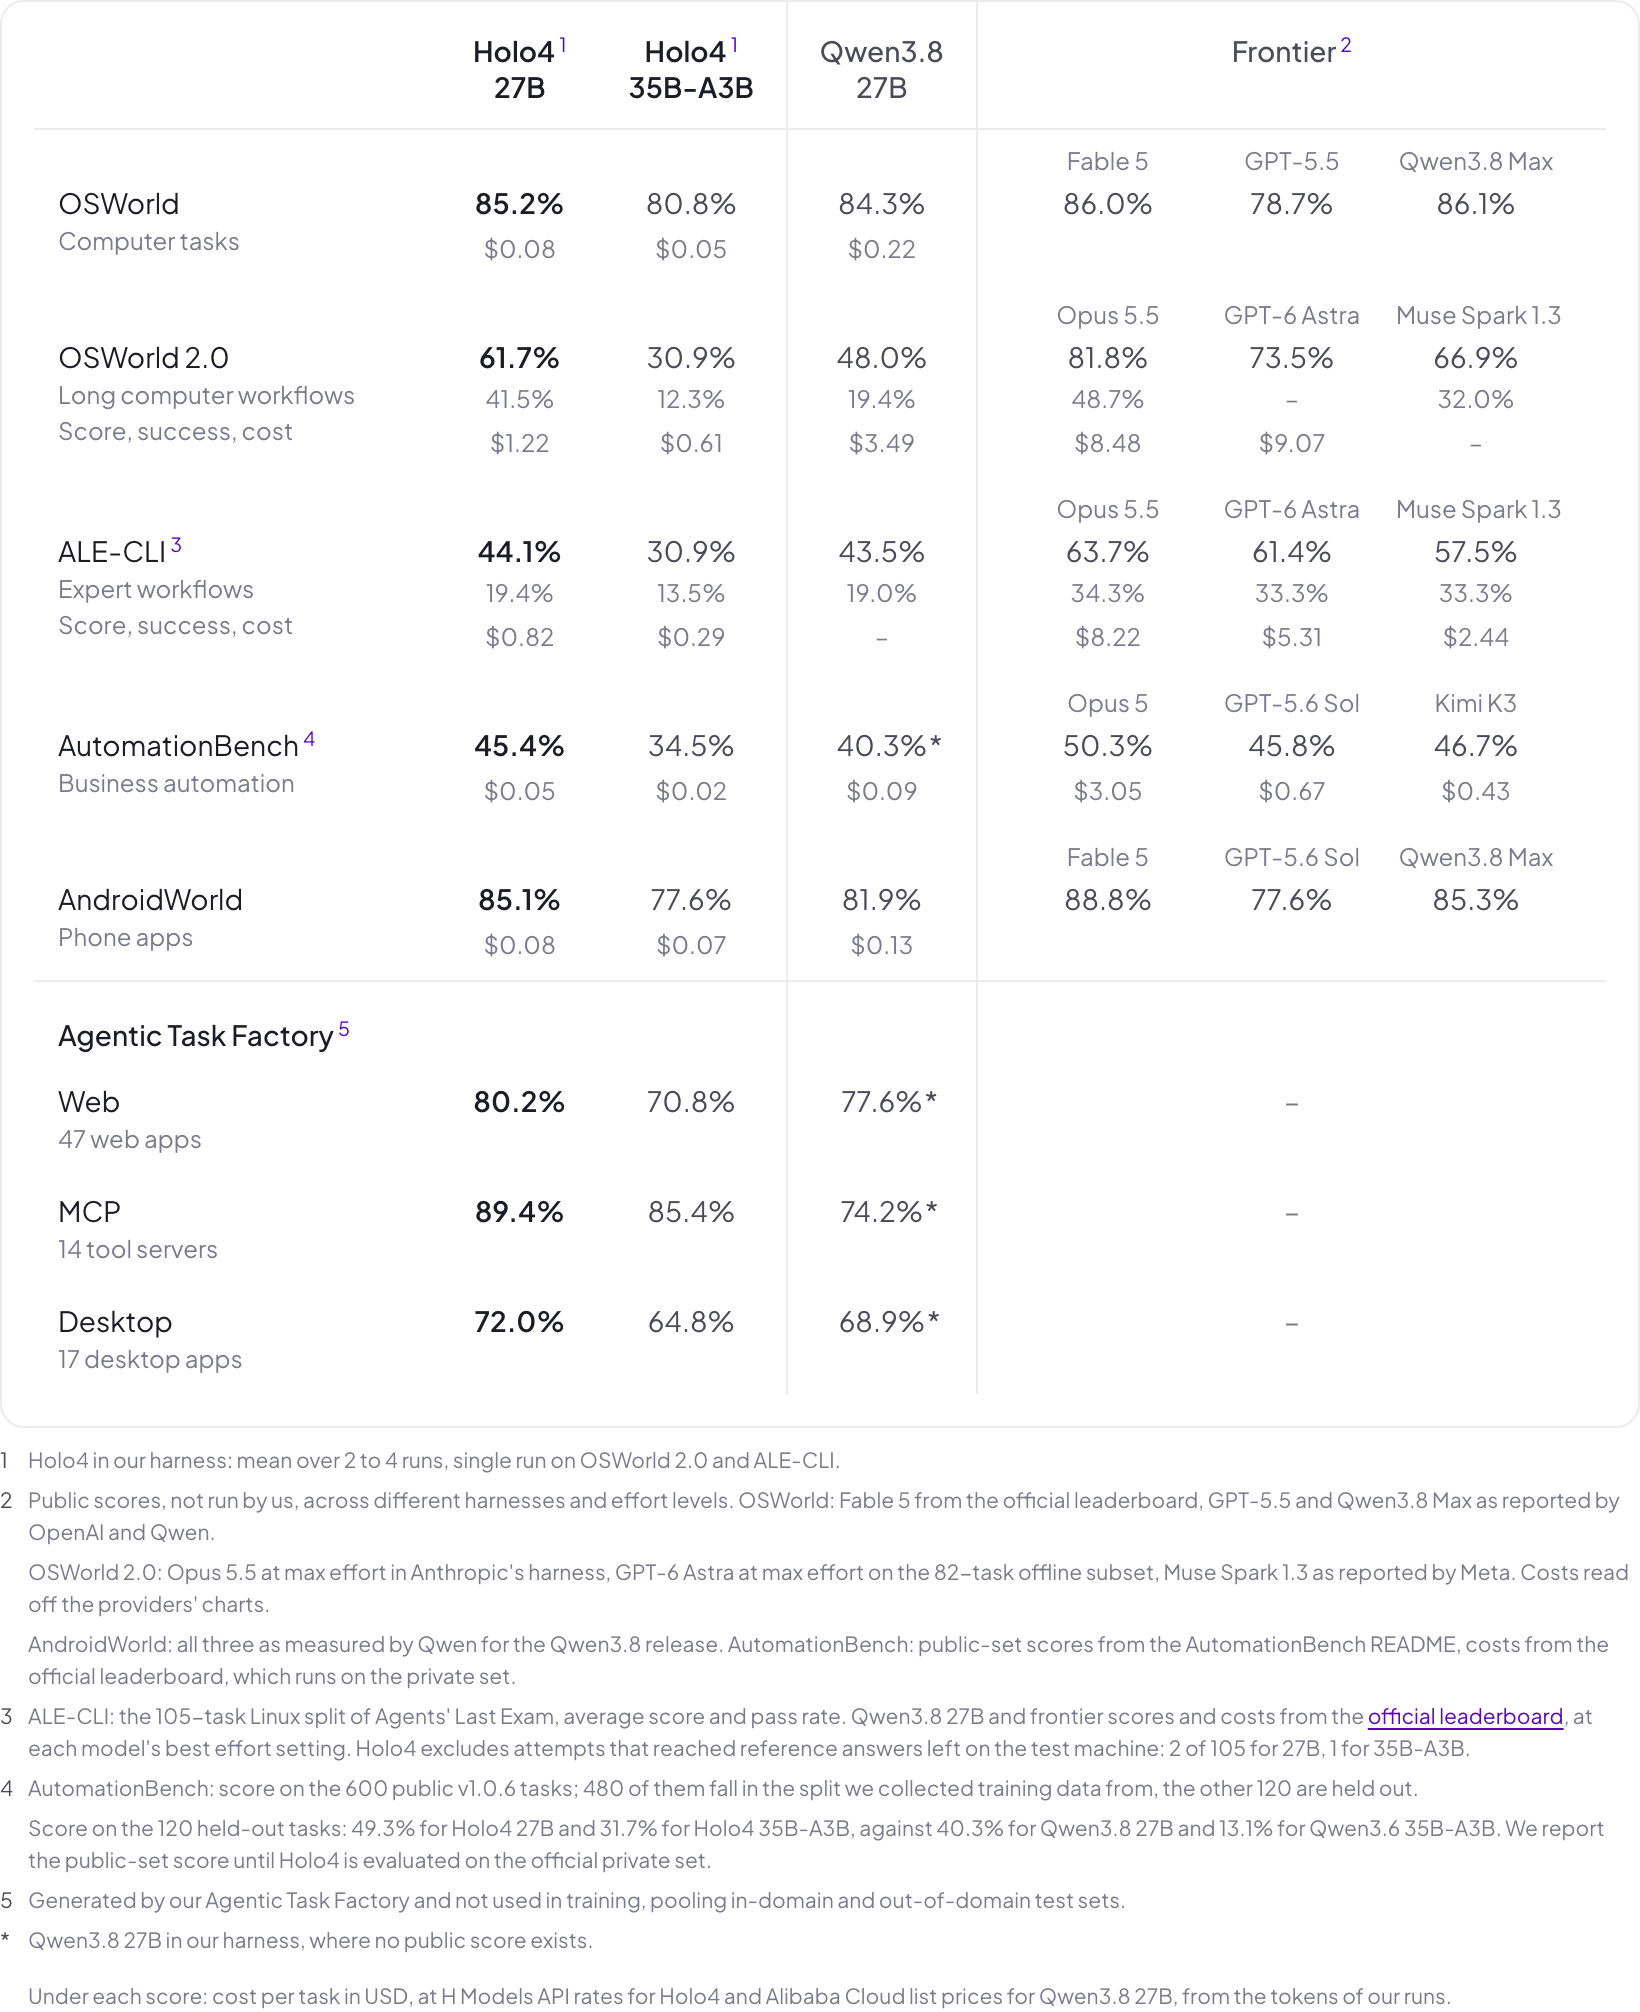 Holo4 シリーズは Qwen ベースから大きく伸びている。長い手順を要するタスクでは、最強のクローズドモデルにのみ後れを取る。OSWorld 2.0 で Holo4 27B は 61.7%、Opus 5.5 は 81.8%、Holo4 35B-A3B は 30.9%。だがパラメータ数は桁違いに少なく、コストもはるかに低い。公開ベンチマークの各スコアの裏にある軌跡はすべてオープンソース化した。trajectories.hcompany.ai でステップごとに再生でき、Hugging Face からダウンロードもできる。
桁違いの低コストでフロンティアモデルと渡り合う
デスクトップ操作(OSWorld 2.0)と API 呼び出し(AutomationBench)という最も難しい学術ベンチマーク2種で、Holo4 はフロンティアモデルよりはるかに低いタスクあたりコストで互角に戦う。
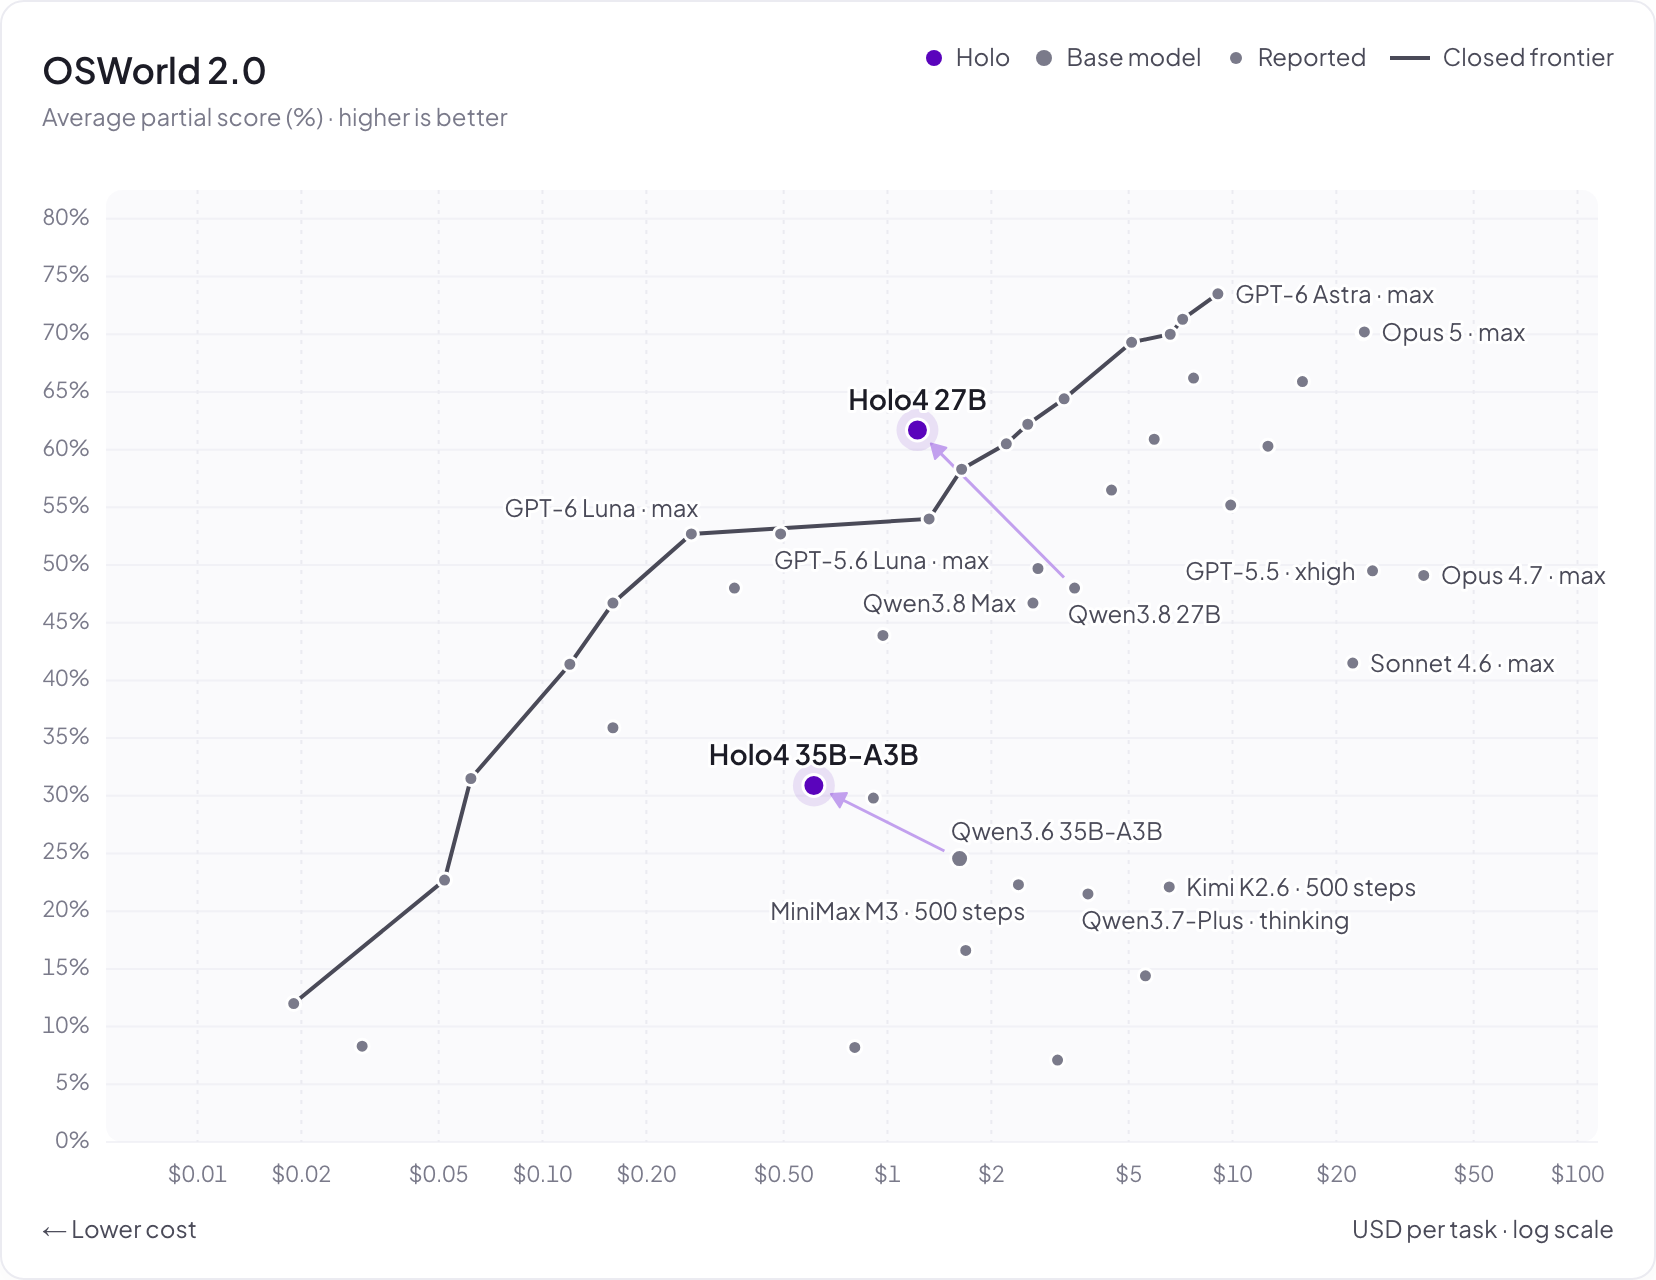
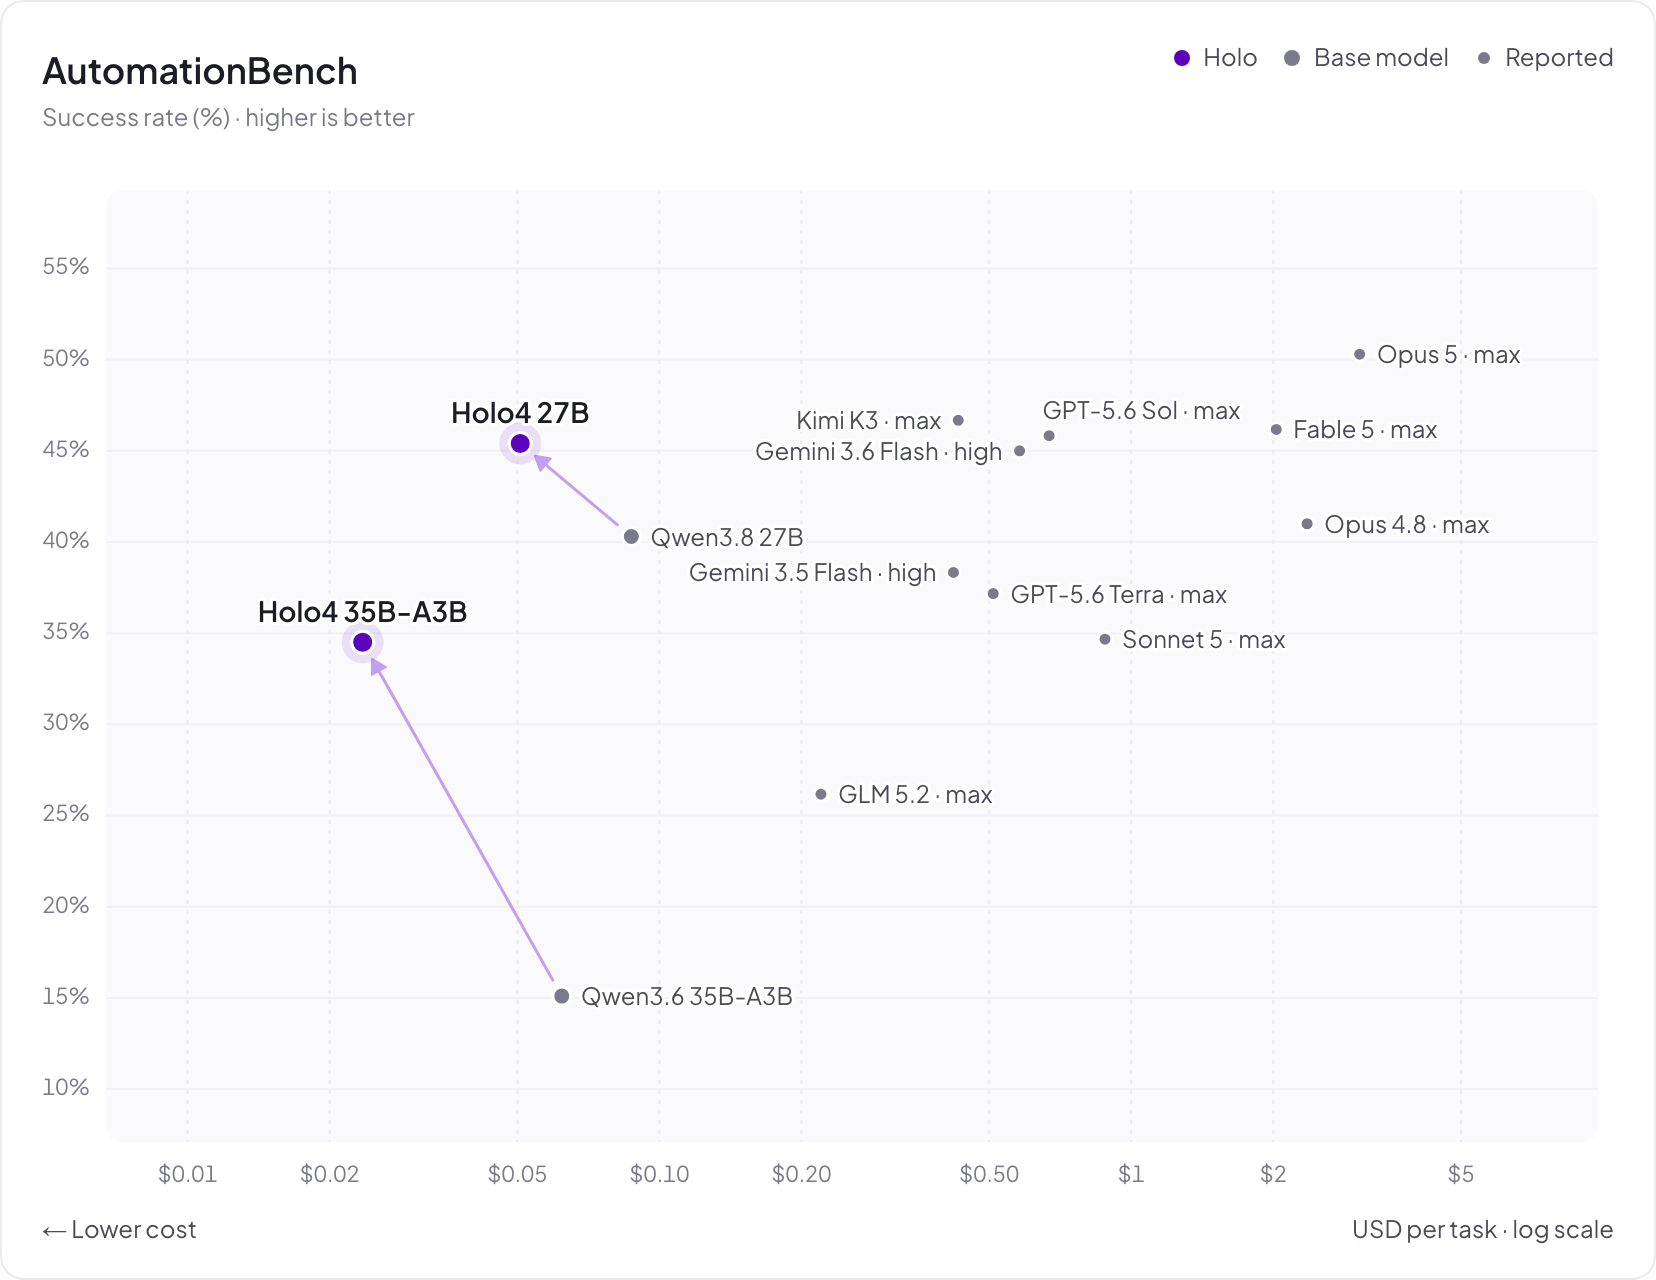 コスト対性能グラフに関する注記
OSWorld 2.0。 コストは agentic 実行1回あたりの入力・出力トークンから推定した。Holo4 は H Models API の価格(1回の実行)で計算。Qwen3.8 27B:スコアは model card から、コストは Alibaba Cloud の定価で実行したときのトークン消費から取得。Qwen3.6 35B-A3B:自社テストハーネスで1回実行し、Alibaba Cloud の定価で課金、キャッシュヒットは入力価格の 20% として計算。GPT と Opus の各 effort のデータは OpenAI の発表時の資料による。その他のクローズドモデルおよびオープンウェイトモデルの点は OSWorld 2.0 公式リーダーボード から取得。各社のリリース版、テストハーネス、タスクのサブセットはそれぞれ異なる。線はクローズドモデルのうちスコアとコストのどちらにも支配されない点同士を結んだもので、Holo4 は含まれない。
AutomationBench。 Holo4、Qwen3.8 27B、Qwen3.6 35B-A3B:AutomationBench v1.0.6、スコアとコストはいずれも自社の内部テストハーネスで測定。その他のモデル:スコアは AutomationBench README の公開セットから、タスクあたりコストは公式リーダーボードから取得(同リーダーボードはプライベートセットで実行されている)。Holo4 のプライベートセットでの結果は評価完了後に公開する。
実際に仕事をする AI
Holo4 シリーズは、自社の Agentic Task Factory が生成した環境とタスクで訓練しており、専門ソフトウェアで力を発揮する。以下の例では Holo4 27B をベースモデルの Qwen3.8 27B と並べて示す。両モデルは同じ prompt と同じテストハーネスを使っている。
3D モデリング · エッフェル塔
FreeCAD でエッフェル塔の 3D モデルを作成する。縮尺は 1 mm 対 1 m、原点を中心とし、X 軸・Y 軸に整列させる。以下の設計に従って作図すること。 塔の任意の高さでの平面輪郭は正方形であり、決して円形にはならない。その半幅——中心軸から角までの距離——は、地面で 62.5 mm、高さ 57 で 32.5 mm、高さ 115 で 17.5 mm、高さ 276 で 9.35 mm とする。これらの高さの間で、半幅は滑らかな曲線に沿って変化する。地面付近では急に減少し、高くなるほど緩やかになり、決して直線にはならない。 完全に同一の4本の脚。各象限に1本ずつ。いずれも角柱で、外側の角が上記の輪郭に沿って変化する。各脚は地面で幅 14 mm、高さ 276 で 4 mm まで細くなる。脚は地面から第1層の平台まで互いに離れており、上に向かうにつれて近づく。脚の間の空間には何も充填しない。塔身は透けており、どちら側からも直接見通せる。 3層の平台。各層は中心軸を中心とする中実の正方形板:高さ 57 で幅 72 mm、厚さ 4 mm。高さ 115 で幅 40 mm、厚さ 3 mm。高さ 276 で幅 22 mm、厚さ 3 mm。 高さ 276 から 324 に伸びる尖塔。正方形で、底部の幅 8 mm、先端に向けて 2 mm まで細くなる。 各部品は体積が非ゼロの閉じたソリッドでなければならず、どの部品も脚の間の空間を埋めてはならない。
Holo4 27B(84 回の呼び出し、1.3M tokens)
Qwen3.8 27B(60 回の呼び出し、1.0M tokens)
3D モデリング · H ロゴ
FreeCAD で H 社のロゴの 3D モデルを作る。円盤が 1 つと、その横にブロック体のサンセリフ大文字 H。どちらも同じ厚さで押し出し、高さはほぼ揃え、重ならないよう離して配置する。円盤の中心は H の中央と同じ高さに合わせる。両方の形状を黒で塗る。
Holo4 27B(94 回の呼び出し、1.5M tokens)
Qwen3.8 27B(118 回の呼び出し、1.9M tokens)
ゲームデザイン · Pac-Man
Godot で Pac-Man 風のゲームを作り、動かし続ける。 矩形の迷路。壁はグリッド状に並べ、通路にはすべて豆を敷き詰める。プレイヤーのマーカーは通路に沿って動き続け、豆の上を通ると食べて 1 点入る。3 体のゴーストが同じ通路を動き回り、プレイヤーを追いかける。ゴーストがプレイヤーを捕まえるとライフが 1 減り、すべて初期位置にリセットされる。スコアと残りライフは画面に表示する。 遊ぶ人間はいない。プレイヤーは簡単なヒューリスティックで自動操作する。各交差点で最も近い豆の方向へ進み、ゴーストが近ければゴーストから遠ざかる方向へ進む。ゲームは無人のまま無限に動き続け、キーボード入力は一切受け付けない。 動作確認が済んだら、ゲームを起動してそのまま遊ばせ続ける。
Holo4 27B(68 回の呼び出し、2.4M tokens、268 行)
Qwen3.8 27B(197 回の呼び出し、11.4M tokens、327 行)
Holo4 の作り方
Agentic タスクファクトリー
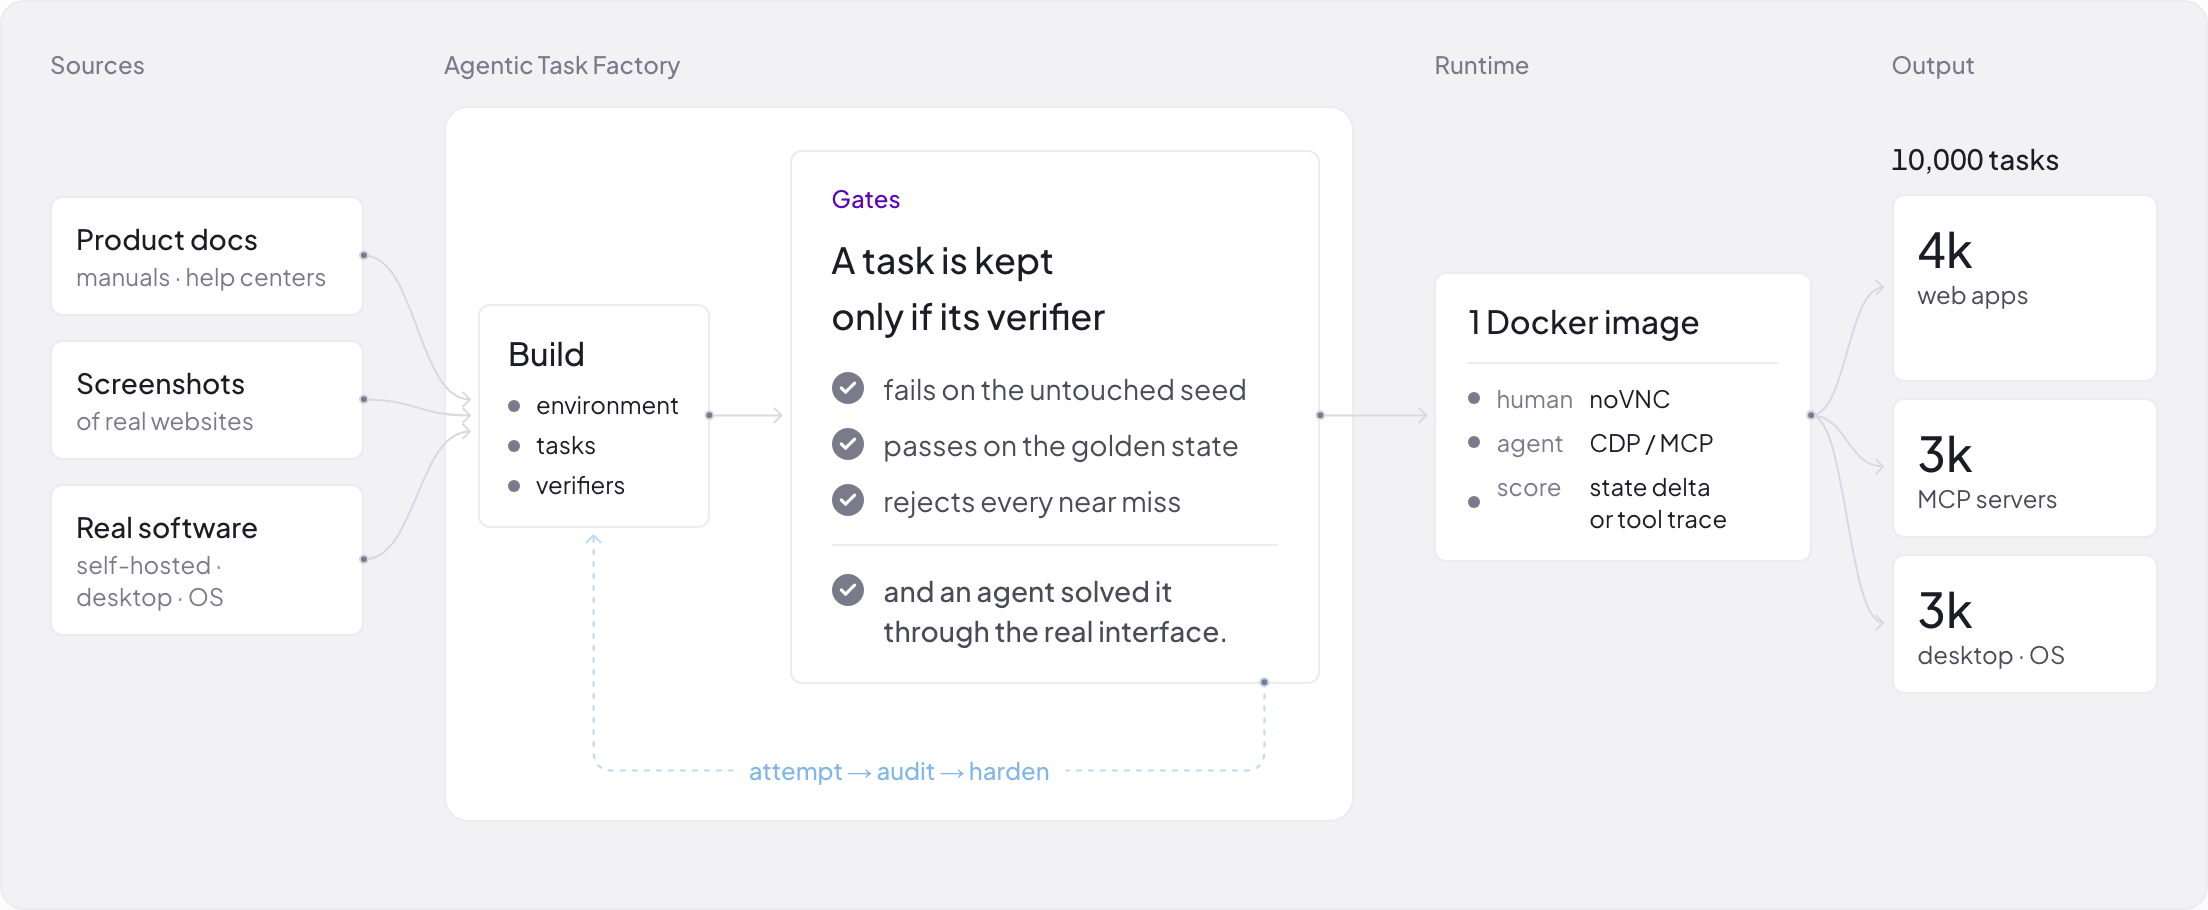
社内の agentic パイプラインは、ドキュメントだけからインタラクティブな環境と検証可能なタスクを構築する。ドキュメントは実在する Web サイトのスクリーンショットでも、オープンソースソフトウェアでもよい。これまでに Web アプリ、MCP サーバー、デスクトップ環境で約 10,000 件のタスクを生成した。GUI と MCP の両方から同じ状態を操作できるハイブリッド環境も含まれる。
トレーニング
Harness
トレーニング以外に、harness も作り直した。モデルのアクションを実行し、数百ステップにわたってコンテキストを管理するループのことだ。OSWorld 2.0 での agentic 性能から得たフィードバックに基づいている。agent がタスクごとに失敗理由を記録し、エンジニアが対応する修正をレビューする。変更が最も大きかったのは 2 点。agent に数百ステップを追跡できる信頼性の高い記憶を持たせたことと、デスクトップマシン自体で shell を提供したことだ。
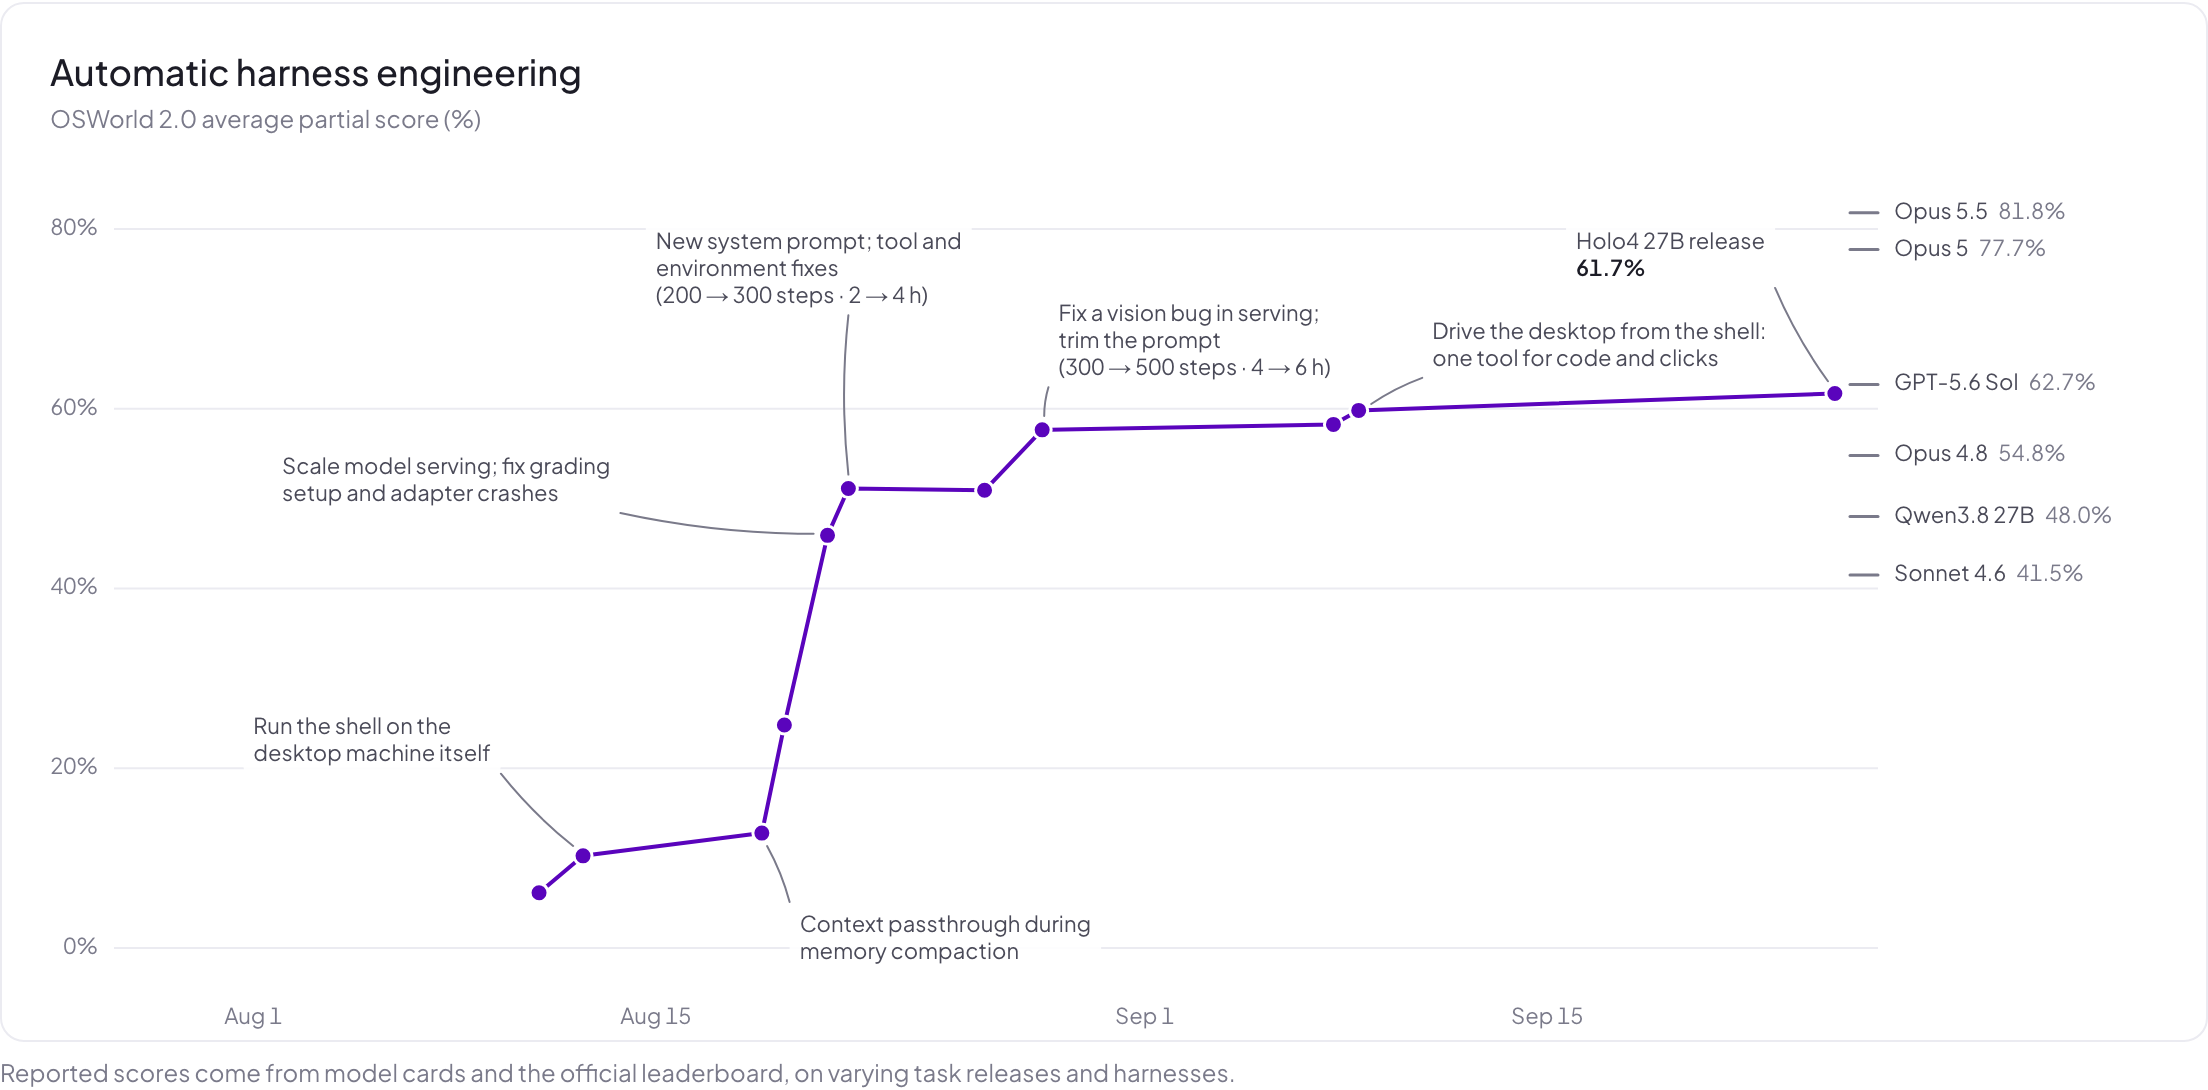
Opus 5(70.2%)と GPT-5.6 Sol(66.2%)は v2026.08.08 のオフラインセットで max-effort partial rewards を使用。OpenAI の発表グラフのデータで、コスト・性能グラフと一致する。その他の参考スコアはモデルカードと公式リーダーボードから。タスクのバージョン、サブセット、harness はそれぞれ異なる。
Holotron4 Nano
私たちのポストトレーニングスタックは、新しい基盤モデルにそのまま適用できるよう設計されており、界面や環境をまたいで汎化する agent を生み出す。NVIDIA Nemotron Coalitionのメンバーとして、最新のスタックを Nemotron 3 Nano Omni に適用した。Holotron 3 の後継にあたる。
同じレシピで Nemotron 3 Nano Omni は Holotron4 Nano になった。汎用 agentic モデルであり、GUI ワークフローや、MCP・API・コーディングサンドボックスを公開する環境において、基盤モデルを大きく上回る。
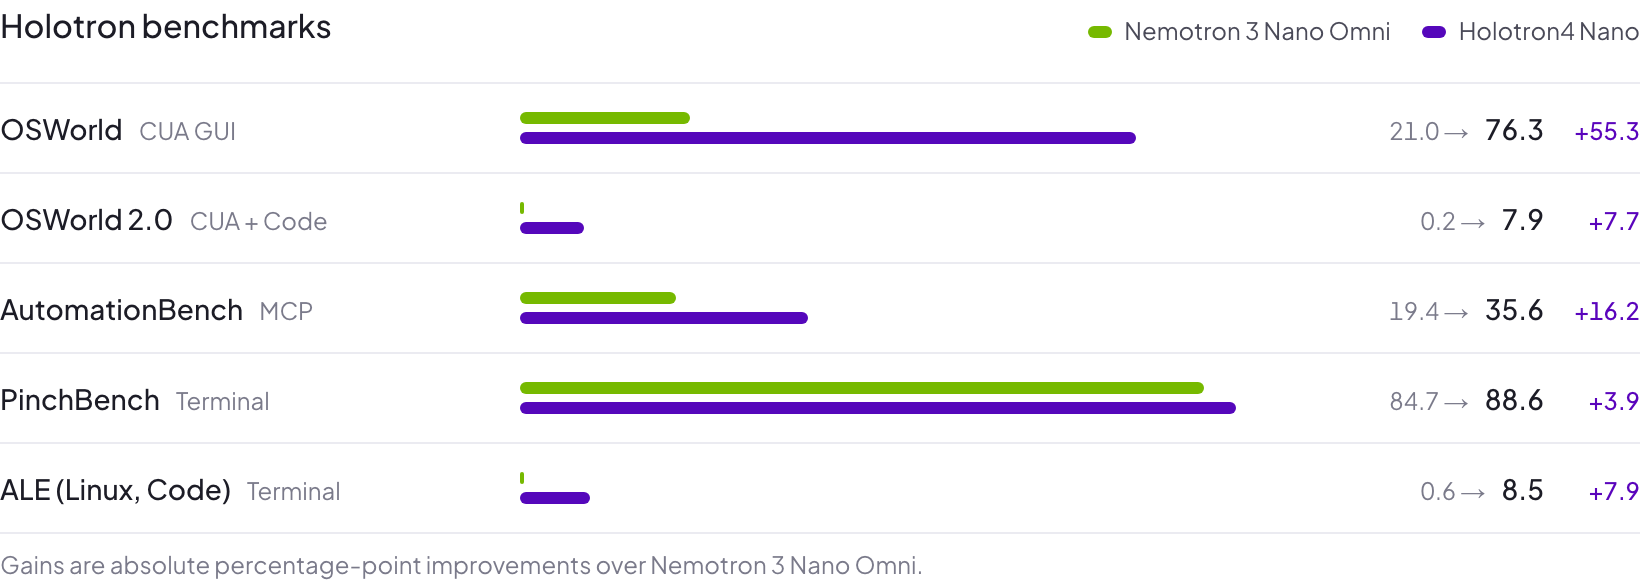
ゲインは Nemotron 3 Nano Omni に対する絶対パーセントポイントの改善。
このゲインは、私たちのレシピの移植性が高く、汎用モデルを agentic の専門家に変えられることを示している。レシピのどこにもモデル規模に依存する部分はない。
自分で動かす
どちらの規模も今日から H Models API で利用できる。重みは Hugging Face にあり、BF16、FP8、NVFP4、4-bit GGUF を用意している。小規模モデルの Holotron4 Nano と同じ場所だ。
最適化した DSpark drafter checkpoint を数日中に公開し、推論速度のさらなる向上を目指す。
NeoMME:効率的なマルチモーダル・ネイティブ多言語エンコーダ
111
2026年9月3日
Holo3.1:高速でローカル動作するコンピュータ操作 Agent
40
2026年6月2日